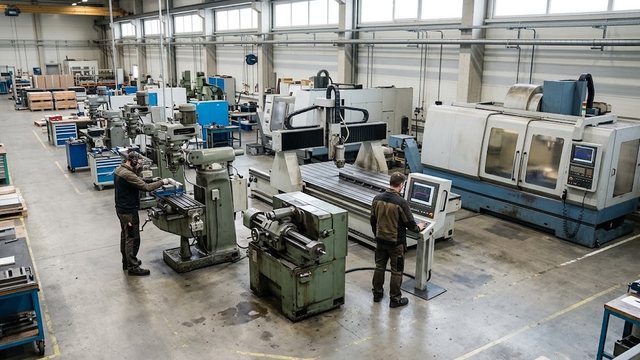
В нашей практике постпроцессор выступает важнейшим связующим мостом между виртуальным расчетом траектории в CAM-системе и физическим перемещением рабочих органов станка с ЧПУ. Мы на производстве ежедневно используем специализированные постпроцессоры для адаптации программ под конкретные кинематические схемы и стойки управления. Без грамотной трансляции даже идеальная 3D-модель приведет к аварии шпинделя. А корректно настроенный транслятор раскрывает паспортный потенциал пятиосевого обрабатывающего центра.
Архитектура постпроцессора и трансляция файлов CLDATA
В современной CAD/CAM/CNC цепочке постпроцессор выполняет роль транслятора нейтрального промежуточного файла положений режущего инструмента CLDATA (Cutter Location Data) в машинно-ориентированный управляющий G-код по стандарту ISO 6983. CAM-система рассчитывает идеальные координаты вершин и векторов нормалей. Постпроцессор считывает эти геометрические массивы данных. И алгоритм форматирует кадры программы под синтаксис конкретной системы ЧПУ.
Файл CLDATA содержит пространственные векторы \(ec{P} = (X, Y, Z)^T\) и направляющие косинусы \(ec{K} = (I, J, K)^T\). Он полностью универсален и не привязан к марке станка.
Пятиосевые фрезерные станки
Весь раздел →
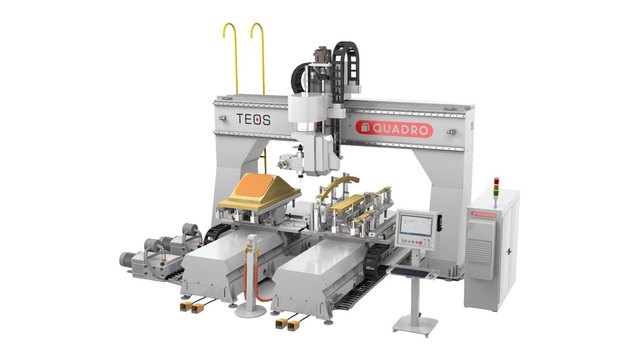
Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS Z-1000

Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS Z-1000 ATC 2+1 ATC (ONE HITECO)

Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS ATC
Постпроцессор преобразует эти абстрактные данные в специфические М-коды включения СОЖ, вращения шпинделя и фиксированные технологические циклы сверления.
- Считывание геометрических координат и векторов ориентации оси инструмента из CL-файла.
- Прямое и обратное кинематическое преобразование пространственных координат в углы поворотных осей.
- Контроль ограничений рабочих зон и предельных углов наклона поворотно-наклонных столов.
- Форматирование синтаксиса кадров, номеров блоков и вспомогательных машинных функций M-кодов.
Математическая кинематика пятиосевой трансформации координат
Мы на производстве рассчитываем кинематические формулы трансформации для пятиосевых фрезерных центров с наклонно-поворотными столами и поворотными шпиндельными головками. Вращательные углы наклона осей A, B, C определяются через тригонометрические проекции вектора ориентации инструмента. Постпроцессор автоматически компенсирует смещение центра поворота узлов pivot point. И алгоритм непрерывно пересчитывает линейные смещения кареток \(ec{\Delta} = \mathbf{R}_{rot} \cdot ec{L}_{pivot}\).
Для компоновки со столом наклона A и вращения C расчет углов базируется на соотношениях: \(A = rccos(K_z)\), \(C = \operatorname{atan2}(K_x, K_y)\). Это предотвращает сингулярность.
Пятиосевые фрезерные станки
Весь раздел →
Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO JET ECO

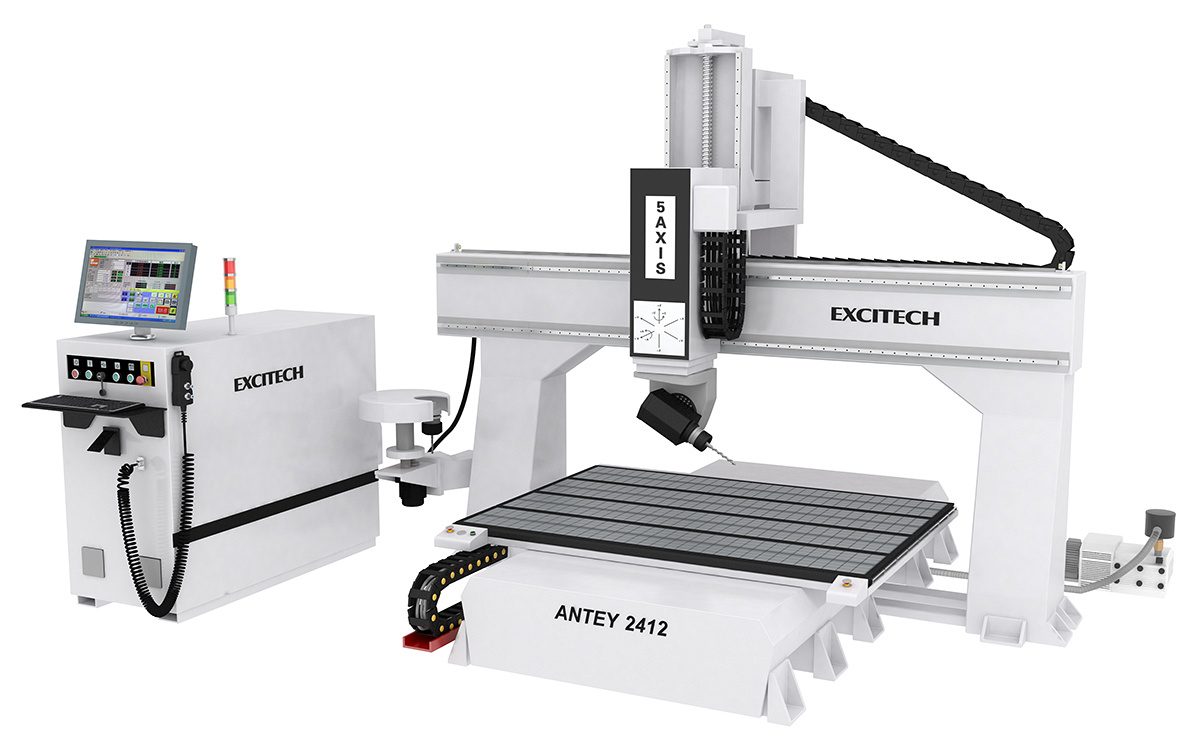
Пятиосевой пятикоординатный фрезерный обрабатывающий центр EXCITECH ANTEY

Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS ECO
При непрерывной пятиосевой обработке постпроцессор генерирует микрокадры подачи по инверсному времени (Inverse Time Feed G93): \(F_{inv} = rac{V_f}{L_{3D}}\).
| Кинематическая компоновка | Поворотные звенья | Уравнения трансформации | Особенности расчета траектории |
|---|---|---|---|
| Table-Table (Наклонно-поворотный стол) | Оси A и C на столе | \(ec{P}_{mach} = \mathbf{R}_z(-C) \cdot \mathbf{R}_x(-A) \cdot (ec{P}_{part} - ec{L}_{pivot})\) | Высокая жесткость для заготовок массой до 500 кг |
| Head-Head (Двухосевая вилочная голова) | Оси B и C в шпинделе | \(ec{P}_{mach} = ec{P}_{part} + \mathbf{R}_z(C) \cdot \mathbf{R}_y(B) \cdot ec{L}_{tool}\) | Идеально для крупногабаритных авиационных деталей |
| Head-Table (Комбинированная схема) | Ось B в голове, C на столе | \(ec{P}_{mach} = \mathbf{R}_z(-C) \cdot ec{P}_{part} + \mathbf{R}_y(B) \cdot ec{L}_{tool}\) | Универсальная схема для штампов и пресс-форм |
Подобрать оборудование под вашу задачу
Разработка и модификация постпроцессоров в CAM-системах
В нашей практике настройка постпроцессоров ведется в специализированных инженерных средах Post Builder и Post Configurator для Siemens NX, на базе JavaScript для Autodesk Fusion 360, а также через MP-генераторы в Mastercam. Разработчик описывает кинематическую схему оборудования, доступные технологические циклы и форматы вывода числовых значений. И каждая строка шаблона калибруется под управляющую логику конкретного сервопривода.
Для тонкой модификации логики в среде NX применяется скриптовый язык TCL. Мы внедряем пользовательские процедуры для вывода меток времени и параметров щупов Renishaw.
Пятиосевые фрезерные станки
Весь раздел →
Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO SMART JET

Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS XL FLAT ATC

Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS 4X
Среда Fusion 360 позволяет редактировать алгоритмы через обработчики событий `onSection()`, `onLinear()`, `onCircular()` и `onCommand()`.
Перед запуском управляющей программы на реальном станке мы обязательно проводим сквозную симуляцию в программном комплексе VERICUT с точной 3D-моделью кинематики станка. Это гарантирует отсутствие столкновений шпинделя со столом и оснасткой.
Специфика синтаксиса популярных систем ЧПУ
Мы на производстве учитываем фундаментальные различия синтаксиса управляющих программ для стоек Fanuc, Heidenhain, Siemens Sinumerik и Haas. Стойка Fanuc оперирует стандартными G-кодами по ISO 6983. Система Heidenhain использует собственный диалоговый язык открытого текста Klartext с циклами CYCLE DEF. А стойки Siemens Sinumerik поддерживают расширенный высокоуровневый язык программирования с именованными переменными и циклами CYCLE800.
Ниже представлена сравнительная таблица управляющих команд для типовых технологических операций металлообработки.
Пятиосевые фрезерные станки
Весь раздел →
Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS
Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS Z-1000 ATC (2+1)

Пятиосевой пятикоординатный фрезерный обрабатывающий центр QUADRO TEOS Z-1000 ATC (ONE HITECO)
Пошаговый регламент отладки нового постпроцессора строго стандартизирован.
| Технологическая операция | Команда Fanuc 0i-MF | Команда Heidenhain TNC 640 | Команда Siemens Sinumerik 840D |
|---|---|---|---|
| Глубокое сверление с ломанием стружки | G73 X.. Y.. Z.. R.. Q.. F.. | CYCL DEF 200 DRILLING | CYCLE83(RTP, RFP, SDIS, DP, ..) |
| Наклонная плоскость обработки (3+2) | G68.2 X.. Y.. Z.. I.. J.. K.. | PLANE SPATIAL SPA.. SPB.. SPC.. | CYCLE800(FR, TC, ST, MODE, ..) |
| Высокоскоростное сглаживание траектории | G05.1 Q1 / G08 P1 | CYCL DEF 32 TOLERANCE | COMPCAD / CYCLE832 |
| Круговая интерполяция в плоскости XY | G02/G03 X.. Y.. R.. F.. | CC X.. Y.. / C X.. Y.. DR+ | G2/G3 X.. Y.. CR=.. F.. |
Регламент верификации и первого тестирования постпроцессора
В нашей практике внедрение нового постпроцессора требует поэтапной пятишаговой верификации для полного исключения риска поломки инструмента и шпиндельного узла. Начинается аудит с визуального анализа сгенерированного кода в текстовом редакторе. Затем выполняется верификация в CAM-симуляторе. Далее программа тестируется на холостом ходу станка. И завершается процесс контрольным фрезерованием тестового образца кубика или пирамиды.
Проверка на холостом ходу ведется с поднятой осью Z и отключенной подачей заготовки. Оператор держит руку на кнопке аварийного останова E-Stop.
Контрольный образец обмеряется на координатно-измерительной машине КИМ для подтверждения паспортных квалитетов точности станка.
- Синтаксический анализ G-кода на отсутствие недопустимых символов и пропущенных параметров.
- Полная кинематическая симуляция в CAM с проверкой столкновений узлов станка.
- Прогон управляющей программы на холостом ходу станка без установленной заготовки.
- Тестовое фрезерование контрольного образца детали из модельного пластика или алюминия.
- Метрологический контроль геометрических размеров образца на соответствие чертежу.