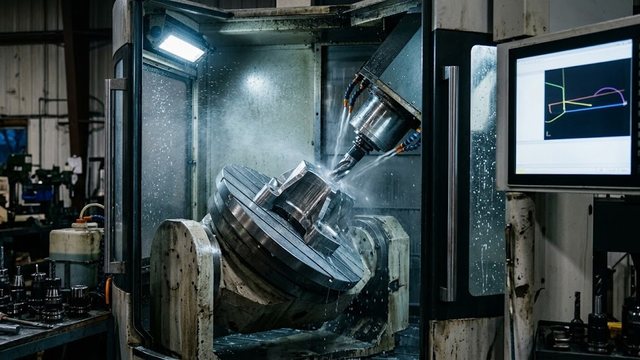
Добавление четвертой координаты превращает трехосевой фрезерный центр в многокоординатный комплекс для обработки тел вращения и сложных пространственных поверхностей. Современный 4 осевой фрезерный станок оснащается поворотным столом вдоль оси X или Y. Дополнительная ось исключает повторные переустановки заготовок в тисках. Оператор фрезерует деталь с нескольких сторон за один установ. При этом выбор кинематики, жесткость редуктора и точность настройки постпроцессора напрямую определяют геометрию готового изделия.
Кинематические схемы: накладные и интегрированные поворотные столы
Расположение поворотной координаты делит четырехосевые станки на три основные компоновочные группы. Поворотная ось А вращается вокруг продольной оси X, а ось В совершает поворот вокруг поперечной оси Y. В вертикально-фрезерных центрах чаще всего монтируют съемный делительный стол на стандартный прямоугольный стол станка. Такая компоновка расширяет функционал базового оборудования без капитальной модернизации станины. Для тяжелых деталей применяют станки со встроенным поворотным столом.
Накладной делительный стол монтируют в Т-образные пазы станины. Диаметр планшайбы составляет от 125 до 400 мм. При необходимости узел быстро снимают. Станок возвращается к обработке плоских плит. Базовый фрезерный станок с поворотным столом сохраняет гибкость при смене производственных партий. Для длинных деталей напротив шпиндельной планшайбы устанавливается задняя бабка с ручным или пневматическим приводом пиноли. Вращающийся центр с конусом Морзе КМ2–КМ4 воспринимает радиальные силы резания. Вал не прогибается под концевой фрезой.
| Параметр сравнения | Накладной поворотный стол (Ось A) | Интегрированный поворотный стол (Ось A / B) | Качающаяся шпиндельная голова (Ось B) |
|---|---|---|---|
| Размещение поворотного узла | Устанавливается на Т-пазы основного стола | Встроен в корпус станины заподлицо | Интегрирован в шпиндельный узел ползуна |
| Грузоподъемность узла | 50–250 кг | 300–1500 кг | Ограничена только несущей способностью стола |
| Жесткость системы СПИД | Средняя из-за промежуточных стыков крепления | Максимальная благодаря монолитной опоре | Высокая при фрезеровании торцевыми фрезами |
| Типичные обрабатываемые детали | Валы, распределительные кулачки, тела вращения | Корпуса редукторов, тяжелые штампы, фланцы | Длинномерные авиационные балки и профили |
| Угловой диапазон вращения | Непрерывное вращение на 360° | Непрерывное вращение на 360° | Наклон в секторе от -110° до +110° |
Интегрированная компоновка выигрывает по жесткости и динамике. Отсутствие переходных плит снижает вибрации. Массивная станина поглощает переменные нагрузки. Высокоточная 4 осевая обработка на чпу в таких центрах выполняется с максимальными режимами съема металла без риска потери соосности.
Конструкция безлюфтового поворотного привода и тормозных систем
Точность поворота заготовки зависит от типа редуктора и механизма компенсации угловых зазоров. В высокоточных станках устанавливают сервомоторы с абсолютными оптическими энкодерами и волновой редуктор Harmonic Drive с кинематическим люфтом менее одной угловой минуты. Традиционная червячная передача быстро изнашивается при частых реверсах. Поэтому для силового резания применяют регулируемые дуплексные червячные пары Ott с переменным шагом витков.
Технологический регламент 4-осевой обработки: при черновом фрезеровании стали фиксация поворотной оси А дисковым пневмо- или гидрозажимом с моментом от 800 до 2500 Н·м полностью исключает микроповороты заготовки под действием радиальных сил резания.
Волновые механизмы сочетают компактность с огромным крутящим моментом. Эллиптический кулачковый генератор волн деформирует тонкостенное гибкое колесо Flexspline. Зубья входят в зацепление с внутренним венцом Circular Spline одновременно в двух противоположных зонах. В контакте находится до 30% всех зубьев. Мертвый ход отсутствует. Поворотная ось а чпу с волновым приводом позиционирует деталь с точностью до 5 угловых секунд.
Червячные пары Ott работают иначе. Шаг правой и левой стороны витка червяка слегка различается. Осевое смещение червяка выбирает боковой зазор между зубьями колеса до нуля без заклинивания механизма. Передача держит ударные нагрузки при черновой обдирке титана и жаропрочных сплавов.
При силовом резании нагрузку с зубьев редуктора снимает дисковый тормозной механизм. Пневматический зажим развивает момент удержания 300–800 Н·м для фрезерования алюминия. Гидравлический зажим с давлением масла 60 бар создает тормозной момент до 2500 Н·м. Привод надежно блокируется.
Подобрать оборудование под вашу задачу
Позиционная 3+1 обработка против непрерывного 4D фрезерования
Выбор стратегии фрезерования определяет алгоритм движения рабочих органов и нагрузку на редуктор. Позиционная 3+1 обработка фиксирует заготовку на заданный угол гидрозажимом, после чего шпиндель выполняет фрезерование граней линейными осями X, Y, Z. При непрерывном фрезеровании ось А вращается синхронно с линейными перемещениями инструмента. Непрерывная 4d обработка незаменима при изготовлении шнеков, импеллеров, винтовых канавок и сложных художественных барельефов.
Индексный метод 3+1 сокращает цикл изготовления корпусных деталей. Заготовка ориентируется в пространстве за считанные секунды. Оператор фрезерует пазы, наклонные отверстия и карманы на всех четырех сторонах детали без расфиксации тисков. Базирование выполняется один раз. Точность взаимного расположения элементов укладывается в допуск 0.01 мм.
Пошаговый технологический цикл индексного позиционирования 3+1 состоит из следующих действий:
- Поворот оси А на запрограммированный угол плоскости обработки.
- Активация гидравлического тормоза стола с контролем давления.
- Выполнение технологических переходов линейными осями X, Y, Z.
- Разжим дискового тормоза и переход к следующему угловому положению.
Симультанное непрерывное фрезерование требует постоянной работы привода вращения под нагрузкой. Фреза непрерывно огибает цилиндрическую поверхность. Технолог изготавливает экструзионный шнек или коническую винтовую пару с переменным шагом нарезки за один непрерывный проход концевой фрезы. Траектория формируется гладкой.
Математика CAM-программирования и расчет переменной угловой подачи
Траектории для четырех осей генерируют в CAM-системах класса Mastercam, SolidCAM и PowerMill. Простейшая стратегия развертки (Rotary Wrapping) проецирует плоскую 2D-траекторию оси Y на цилиндрическую поверхность оси А. Однако при непрерывной обработке деталей переменного диаметра линейная скорость режущей кромки меняется. Стойка ЧПУ требует пересчета минутной подачи в градусы за минуту, чтобы поддерживать постоянную скорость резания.
При совместной интерполяции линейных осей X, Z и поворотной координаты А минутная подача $F_{lin}$ (мм/мин) пересчитывается в эквивалентную угловую подачу $F_{deg}$ (град/мин). Математическая зависимость выражается формулой:
$$F_{deg} = rac{360 \cdot F_{lin}}{\pi \cdot D_{work}}$$
В этом уравнении параметр $F_{lin}$ задает запрограммированную контурную подачу инструмента. Переменная $D_{work}$ определяет текущий рабочий диаметр обработки в миллиметрах. По мере приближения фрезы к центру вращения диаметр уменьшается. Угловая скорость поворотного стола должна пропорционально возрастать для сохранения стабильной толщины срезаемой стружки. Иначе фреза перегревается.
Для программирования сложных конических профилей применяют режим инверсно-временной подачи G93 (Inverse Time Feed). Команда задает не скорость перемещения, а обратную величину времени прохождения кадра в минутах $F = 1 / \Delta t$. ЧПУ синхронизирует линейные и угловые оси за строго отведенный интервал времени.
Современные постпроцессоры автоматически рассчитывают значение угловая подача для каждого кадра управляющей программы. При наличии функции RTCP (Rotation Tool Center Point) система ЧПУ берет динамический пересчет на себя. Стойка станка вычисляет смещение вершины фрезы в реальном времени и поддерживает расчетную линейную скорость кромки.
Метрология: юстировка соосности и привязка центра вращения
Погрешности установки поворотного стола на станине вызывают биение заготовки и конусность обработанных валов. Юстировка геометрии начинается с выставления параллельности оси А направляющим станка по индикатору часового типа ИЧ-10 с допуском не более 0.005 мм на длине 300 мм. Затем наладчик выверяет соосность передней бабки и задней бабки по контрольной скалке. Отклонение вершин центров не должно превышать 0.008 мм на длине 500 мм.
Процесс юстировки и определения нулевой точки G54 включает следующий порядок операций:
- Установка прецизионного 3D-центроискателя или оптического щупа в конус шпинделя станка.
- Обкатка цилиндрической шейки планшайбы стола в верхней и боковых точках для нахождения оси симметрии.
- Вычисление машинных координат центра вращения Y0 и Z0 с учетом радиуса измерительного наконечника.
- Внесение полученных базовых координат в регистр рабочих смещений стойки ЧПУ G54.
Правильно выполненная привязка гарантирует отсутствие радиального биения при непрерывном вращении заготовки. Высокая жесткость привода и точная кинематика позволяют получать детали сложной формы с квалитетом точности IT6–IT7. Брак исключен.