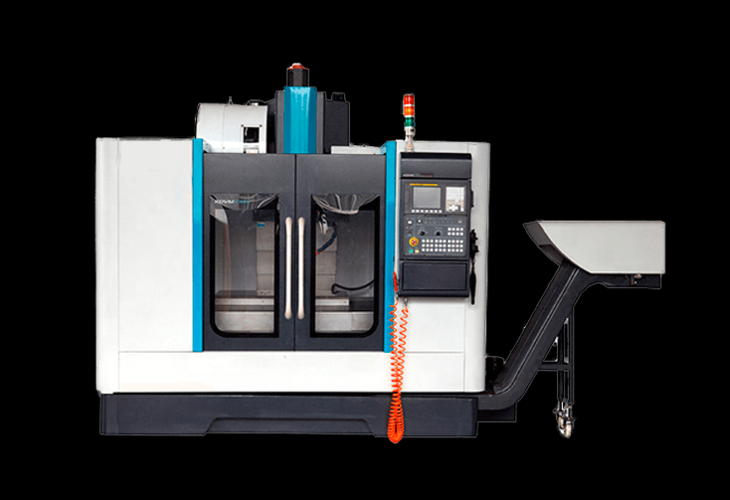
Четвертая координатная ось трансформирует стандартный трехкоординатный вертикальный фрезерный обрабатывающий центр в многоосевой комплекс. Монтаж прецизионного делительного стола исключает переустановы заготовок сложной конфигурации. Комплекс ликвидирует накопленную погрешность базирования при фрезеровании взаимно перпендикулярных граней, лысок, наклонных отверстий или винтовых канавок. Получение точности позиционирования менее десяти угловых секунд базируется на синергии жесткости конструкции, редукторного узла, гидротормоза и корректных параметров математической модели ЧПУ.
Кинематические схемы приводов: сравнение редукторов и прямого привода
Передаточный механизм поворотной планшайбы задает крутильную жесткость, скоростной диапазон и температурную стабильность геометрических параметров под воздействием сил резания. В машиностроении применяют четыре ключевые кинематические концепции.
Червячный редуктор с переменным шагом (Dual Lead Worm)
Стандартная червячная передача вырабатывает зазор, что приводит к появлению мертвого хода. В конструкции Dual Lead нарезается червяк с неодинаковым шагом правой и левой сторон витка. Толщина зуба плавно нарастает от торца к торцу вдоль рабочей зоны вала. Микроперемещение червячного вала в осевом направлении регулировочными прокладками или винтами позволяет выбирать люфт до величины 5–8 угловых секунд без опасности заклинивания механизма.
Венец червячного колеса отливается из высокооловянистой бронзы марки БрО12 или CuSn12Ni2, вал изготавливается из легированной хромомолибденовой стали 20ХН3А с поверхностной цементацией до твердости 58–62 HRC. Высокий коэффициент трения скольжения ограничивает предельную скорость вращения планшайбы диапазоном 15–33 об/мин. Привод создает высокий механический момент сопротивления при черновой обработке заготовок из легированных сталей концевыми фрезами большого диаметра.
Волновой редуктор (Harmonic Drive)
Волновой привод базируется на непрерывной упругой деформации тонкостенного гибкого зубчатого венца flexspline эллиптическим кулачковым генератором волн. В каждый момент времени в зацеплении находится свыше 30% зубьев венца. Это гарантирует кинематическую точность позиционирования в пределах 1–3 угловых секунд при нулевом мертвом ходе.
Компактные размеры и передаточные числа от 50:1 до 160:1 в пределах одного малогабаритного корпуса делают волновой узел оптимальным для легких столов и двухкоординатных наклоняемых люлек. Лимитирующим фактором выступает умеренная крутильная жесткость упругого венца. При возникновении резонансных автоколебаний фрезы или превышении расчетных пиковых моментов тонкостенный стакан испытывает усталостные пластические деформации.
Роликовый кулачковый редуктор (Roller Cam Drive)
В редукторе Roller Cam глобоидный распределительный кулачковый вал сопряжен с турелью ведомой планшайбы через систему радиальных роликовых игольчатых подшипников качения. Трение скольжения полностью заменено трением качения без применения зубчатых элементов.
Предварительный натяг роликов исключает люфт во всем диапазоне углов поворота, а коэффициент полезного действия превышает 90%. Допустимая скорость непрерывного вращения достигает 100–150 об/мин при минимальном тепловыделении узла. Механизм демонстрирует ресурс наработки свыше 10 000 часов без необходимости регламентной подтяжки зазоров. Схема подходит для непрерывного скоростного контурного фрезерования крыльчаток, импеллеров и формообразующих поверхностей пресс-форм.
Прямой привод (Direct Drive Torque Motor)
Конструкция прямого привода исключает любые промежуточные редукторы. В корпус стола интегрирован синхронный моментный серводвигатель с постоянными магнитами и жидкостным охлаждением рубашки статора, дополненный круговым оптическим энкодером с разрешением до 26–32 бит.
Столы с Direct Drive способны развивать скорость вращения от 500 до 2000 об/мин, позволяя превратить фрезерный станок в токарно-фрезерный центр для совмещенной токарной обработки. Динамика перепозиционирования и угловые ускорения превосходят редукторные аналоги. Ограничением прямого привода является необходимость поддержания высокого тока статора для сопротивления моменту опрокидывания при силовом фрезеровании, что требует функционирования мощного гидравлического тормоза.
Фрезерные станки
Весь раздел →
Фрезерный станок BELMASH MM2200P/400 (2.2 кВт, 400 В)

Фрезерный станок BELMASH MM2200P

Фрезерный станок HARVEY HW303E DELUXE (2.2 кВт; 220 В)
| Тип кинематической схемы | Люфт (Backlash) | Максимальные обороты | Крутильная жесткость | Ресурс до регулировки | Типовые задачи обработки |
|---|---|---|---|---|---|
| Червячный (Dual Lead) | 5–12 угл. сек. | 15–33 об/мин | Высокая | 2000–3500 часов | Силовое тяжелое фрезерование, обработка сталей и чугуна |
| Волновой (Harmonic Drive) | 0 угл. сек. | 25–40 об/мин | Умеренная | 4000–6000 часов | Гравировка, микромеханика, ювелирные штампы, 5-осевые люльки |
| Роликовый (Roller Cam) | 0–2 угл. сек. | 80–150 об/мин | Очень высокая | 10000+ часов | Скоростное контурное 4D/5D фрезерование, алюминий, лопатки |
| Прямой привод (Direct Drive) | 0 (нет передачи) | 500–2000 об/мин | Электромагнитная | Не ограничен износом | Токарно-фрезерные операции, высокодинамичная 5D интерполяция |
Тормозные механизмы и фиксация планшайбы под нагрузкой
При позиционной 3+1 обработке шпиндель развивает значительные радиальные и осевые усилия резания. Попытка удерживать заготовку неподвижной исключительно силой электромагнитного поля сервомотора вызывает перегрев обмоток, микросмещения и вибрационный резонанс. Для жесткой фиксации планшайбы стол комплектуется встроенной тормозной системой.
Пневматические и гидравлические тормоза
Пневматический зажим использует стандартное заводское давление магистрали 0.5–0.6 МПа (5–6 бар). Создаваемый удерживающий момент составляет 150–400 Нм, чего достаточно для сверления и чистового фрезерования цветных сплавов фрезами малого диаметра.
Гидравлический тормоз работает под давлением масла 3.5–5.0 МПа (35–50 бар). Развиваемый тормозной момент достигает 500–3500 Нм в зависимости от диаметра планшайбы (от 125 до 500 мм). Конструкция представляет собой кольцевой поршень с пружинными пакетами Belleville, прижимающий тормозной диск к чугунной станине стола. Гидравлика исключает микролюфты и угловое скручивание планшайбы при съеме припуска свыше 5 мм по конструкционной стали.
Пневмогидравлические бустеры и реле давления
При отсутствии на станке встроенной гидростанции высокого давления для питания тормоза монтируют автономный пневмогидравлический усилитель давления (бустер). Бустер преобразует пневматическое давление цеховой магистрали 0.6 МПа в гидравлическое давление 4.0 МПа с коэффициентом мультипликации 1:7.
Контроль блокировки планшайбы возложен на электроконтактное реле давления, встроенное в контур тормоза. Сигнал от датчика поступает на входной порт контроллера станка. Стойка ЧПУ блокирует подачу инструмента по осям X, Y, Z до получения сигнала завершения зажима, предотвращая повреждение фрезы и поломку редуктора стола.
Управляющие М-коды тормоза (M10/M11)
Управление циклом фиксации планшайбы в управляющей программе осуществляется стандартными М-кодами:
- М10: активация тормоза планшайбы (зажим оси А). Подается после завершения углового позиционирования.
- М11: деактивация тормоза планшайбы (разжим оси А). Выполняется перед началом вращения стола.
Алгоритм непрерывной многоосевой интерполяции (Continuous 4-Axis Machining) требует, чтобы тормоз оставался постоянно разжатым (состояние M11). В этом режиме противодействие опрокидывающим силам обеспечивается исключительно жесткостью зацепления редуктора и коэффициентами пропорционально-интегрального контура сервоусилителя.
Подобрать оборудование под вашу задачу
Оснастка и компоновка рабочего пространства
Поворотные столы выпускаются в горизонтально-вертикальном исполнении. Выбор пространственного положения зависит от габаритов детали и длины рабочего хода станка.
Вертикальная и горизонтальная установка
Горизонтальное размещение (ось вращения направлена вдоль оси Z станка) превращает стол в карусельный узел для фрезерования торцов корпусных деталей, фланцев и дисков большого диаметра.
Вертикальная установка (ось вращения параллельна оси X станка) формирует классическую ось А. Конструкция стола оснащается базовыми шпоночными пазами и калиброванными центральными отверстиями для быстрой выверки параллельности оси вращения ходу продольного стола станка с допуском не более 0.01 мм на длине 300 мм.
Задние бабки и люнеты поддержки
При обработке длинномерных валов, распределительных валиков или тонкостенных труб консольное закрепление заготовки приводит к провисанию и прогибу под давлением инструмента. Консольный монтаж вызывает вибрации, ухудшает стойкость режущего инструмента и провоцирует сколы твердосплавных пластин.
Для стабилизации детали применяют соосные задние бабки. Конструкции делятся на три категории:
- Механические задние бабки: оснащены выдвижной пинолью с конусом Морзе (КМ2–КМ4) и ручным винтовым прижимом. Применяются в единичном мелкосерийном производстве.
- Пневматические и гидравлические бабки: пиноль перемещается давлением воздуха или масла с регулируемым усилием поджима от 200 до 1500 кгс. Поджим включается автоматически по команде из управляющей программы.
- Поддерживающие тормозные бабки (Support Spindle): содержат встроенный тормозной диск, гидравлически связанный с тормозом основного поворотного стола. При выполнении команды М10 тормозятся оба конца заготовки, что увеличивает жесткость технологической системы при силовом фрезеровании в 3–4 раза.
Зажимные приспособления и системы Zero-Point
На планшайбу монтируют трех- или четырехкулачковые самоцентрирующие патроны с ручным или механизированным пневмозажимом, цанговые патроны типа ER32/ER40 для калиброванного прутка, а также прецизионные тиски на переходных плитах.
В серийном производстве стандартной практикой стала установка модулей быстросменной оснастки Zero-Point. Базовая плита с пневматическими замками монтируется на планшайбу стола. Сменные паллеты с заготовками позиционируются по калиброванным штифтам с повторяемостью менее 0.005 мм и фиксируются за доли секунды, сокращая вспомогательное время на переналадку станка до минимума.
Параметризация ЧПУ, формулы расчета импульсов и режимы подач
Корректное сопряжение серводвигателя с системой ЧПУ исключает ошибки позиционирования по угловой координате. Расчет импульсов шага или передаточного коэффициента трансмиссии выполняется по строгим формулам.
Расчет передаточного коэффициента (Шагов/градус и Импульсов/градус)
Для шаговых приводов и сервосистем, управляемых по протоколу Step/Dir (Mach3, LinuxCNC, RichAuto), число шагов на один градус угла поворота стола вычисляется по формуле:
StepsPerDeg = (S * M * I) / 360
где:
- S: число полных шагов двигателя на один оборот (для стандартного шагового двигателя с шагом 1.8 градуса S = 200);
- M: коэффициент микрошага драйвера (например, 1/8, 1/16 или 1/32);
- I: передаточное отношение редуктора поворотного стола (например, 90:1 или 120:1);
- 360: количество градусов в полном обороте окружности.
Пример практического расчета: шаговый двигатель 200 шагов/об, микрошаг 1/16 (M = 16), редуктор стола 90:1 (I = 90). Получаем: StepsPerDeg = (200 * 16 * 90) / 360 = 288 000 / 360 = 800 шагов/градус.
Для промышленных систем ЧПУ (Fanuc, Siemens Sinumerik, Heidenhain, Syntec), оснащенных сервомоторами с квадратурными инкрементальными или абсолютными энкодерами, расчет импульсов на один градус выполняется с учетом квадратурного учетверения импульсов (4x Evaluation):
PulsesPerDeg = (P * 4 * I) / 360
где P означает разрешение оптического энкодера на валу сервомотора (число меток на оборот, например 2500 PPR), дающее 10 000 импульсов на оборот после квадратурной обработки. При редукции 90:1 получаем: PulsesPerDeg = (2500 * 4 * 90) / 360 = 900 000 / 360 = 2500 импульсов/градус.
Режимы минутной (G94) и время-импульсной (G93) подачи
В стандартном режиме минутной подачи G94 скорость задается в мм/мин для линейных осей или в град/мин для поворотных осей. При одновременном перемещении линейной оси (X) и поворотной оси (A) система ЧПУ рассчитывает скорость по доминирующей оси. Это приводит к неравномерности фактической линейной скорости резания инструмента относительно поверхности заготовки при изменении радиуса фрезерования.
Для непрерывной 4-осевой обработки применяют команду время-импульсной обратной подачи G93 (Inverse Time Feed). В формате G93 значение адреса F определяет величину, обратную времени в минутах, необходимому для завершения текущего кадра траектории:
F = 1 / T = V_линейная / L_кадра
САМ-система рассчитывает точную пространственную длину перемещения кромки фрезы для каждого микрокадра и вычисляет F по формуле G93. Стойка ЧПУ строго поддерживает постоянную линейную подачу фрезы по криволинейной поверхности детали независимо от текущего радиуса вращения оси A, исключая прижоги материала и сколы режущих пластин.
Функция Dynamic Workpiece Offset (DWO / TCPC)
Современные контроллеры ЧПУ поддерживают функцию динамического смещения нуля детали DWO (Dynamic Workpiece Offset) или кинематический контроль центра инструмента (TCPC). Функция избавляет оператора от необходимости совмещать нулевую точку детали с физической осью вращения стола. Оператор привязывает деталь 3D-щупом в произвольной точке зажима. Система ЧПУ автоматически пересчитывает координаты X, Y, Z при повороте оси A в режиме реального времени на основе внесенных в память станка параметров кинематического плеча стола.
Юстировка, проверка геометрии и компенсация люфтов по ГОСТ
Перед вводом поворотного стола в эксплуатацию и периодически при регламентном обслуживании проводится комплекс метрологических замеров в соответствии с требованиями ГОСТ 16935-93 («Столы поворотные делительные станков с ЧПУ. Основные параметры и нормы точности»).
Юстировка соосности и биения индикатором часового типа
Наладка геометрической точности включает четыре контрольных теста с использованием индикатора часового типа ИЧ-10 с ценой деления 0.001–0.01 мм, закрепленного на шпинделе станка:
- Радиальное биение центрирующего отверстия планшайбы: щуп индикатора упирается во внутренний конус или калиброванное посадочное отверстие. Планшайба совершает полный оборот 360 градусов. Предельное допустимое отклонение составляет не более 0.005–0.008 мм.
- Торцевое биение рабочей плоскости планшайбы: измерительный наконечник индикатора устанавливается на край рабочей поверхности планшайбы на максимальном радиусе. Допустимое отклонение при вращении на 360 градусов — не более 0.008–0.010 мм.
- Параллельность оси вращения направляющим станка: в центральный конус стола устанавливается поверочная цилиндрическая оправка длиной 300 мм. Индикатор перемещается подачей по оси X вдоль образующей оправки в вертикальной и горизонтальной плоскостях. Отклонение от параллельности не должно превышать 0.010 мм на длине 300 мм.
- Соосность оси вращения стола и пиноли задней бабки: оправка зажимается в центрах между столом и бабкой. Замер биения по концам и середине оправки подтверждает отсутствие углового перекоса опорных узлов.
Методика компенсации люфта (Backlash Compensation)
Устранение мертвого хода редуктора выполняется аппаратно-программным методом:
- Механическая выборка люфта: на столах типа Dual Lead ослабляют контргайки и осевым регулировочным винтом смещают червячный вал, сокращая боковой зазор. Планшайбу проворачивают вручную или на малых оборотах для контроля отсутствия зон местного подклинивания.
- Программная компенсация люфта: индикатор упирается в боковой паз планшайбы. Стол поворачивается по команде ЧПУ на +1.000 градус, затем на -1.000 градус. Разница между заданным положением и показанием стрелки индикатора фиксирует фактический люфт. Полученное значение (в долях миллиметра или угловых секундах) вносится в системный параметр компенсации люфта стойки ЧПУ (например, параметр Fanuc 1851 для соответствующей оси). При каждой смене направления вращения контроллер автоматически добавляет компенсирующий пакет импульсов.
Для высокопрецизионной калибровки углового шага по окружности применяют оптические автоколлиматоры с многогранными калиброванными призмами или лазерные интерферометры с угловой оптической головкой. На основе лазерных измерений формируется таблица шаговой компенсации шага (Pitch Error Compensation), загружаемая в контроллер станка.
Инженерный чек-лист выбора поворотного стола ЧПУ
При подборе делительного поворотного стола для дооснащения фрезерного обрабатывающего центра руководствуйтесь следующими техническими критериями:
| Технический параметр | Рекомендуемое значение / Вариант | Инженерное обоснование |
|---|---|---|
| Диаметр планшайбы | 125, 170, 210, 255, 320, 400, 500 мм | Определяется габаритами зоны резания станка и максимальным размахом заготовки с оснасткой |
| Тип кинематической передачи | Roller Cam (скорость) или Dual Lead (тяжелый съем) | Роликовый кулачок — для алюминия и скоростной 4D-обработки; червяк — для стали, титана и черновой обдирки |
| Удерживающий момент тормоза | От 500 до 2500 Нм (гидравлический) | Гарантирует жесткость фиксации детали при черновой обработке без вибраций и смещения оси |
| Интерфейс сервопривода | Абсолютный энкодер (EnDat, BiSS-C, Fanuc Serial) | Исключает необходимость поиска референтных меток нуля оси при каждом включении станка |
| Комплектация оснасткой | Задняя бабка с гидрозажимом, адаптер Zero-Point | Обеспечивает обработку длинномерных валов, повышает стойкость фрез и сокращает время переналадки |
Грамотный выбор типа кинематической передачи, сопряжение гидравлического тормоза со стойкой ЧПУ через М-коды и метрологическая юстировка по ГОСТ 16935-93 обеспечивают ресурс поворотного узла и стабильное получение квалитетов точности при изготовлении сложных пространственных деталей.