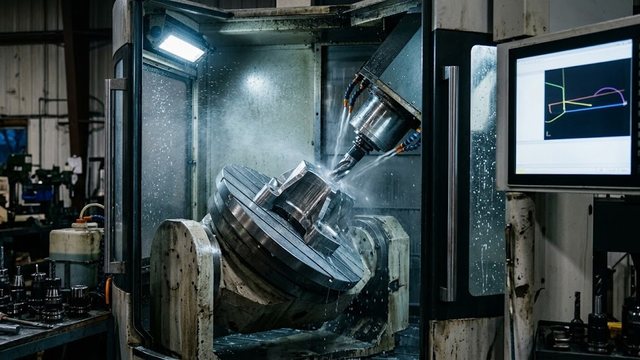
Многокоординатная обработка позволяет изготавливать детали сложной формы за один установ. Современный 5 осевой фрезерный станок с чпу объединяет три линейных перемещения X, Y, Z и две поворотные координаты A, B или C. Такая архитектура полностью исключает накопление погрешностей базирования. Деталь не нужно переставлять в тисках. Однако выбор компоновки требует строгого анализа механики поворотных узлов. Габариты заготовки, вылет шпинделя и алгоритмы системы ЧПУ напрямую определяют точность готового изделия.
Кинематические схемы: стол-стол, голова-голова и гибрид
Расположение поворотных приводов делит пятиосевые центры на три базовых класса. Каждая компоновка оптимизирована под свою массу заготовок, размер рабочей зоны и характер динамических нагрузок. Инженер выбирает схему под конкретную геометрию деталей и требования к жесткости системы СПИД.
Схема стол-стол (наклонно-поворотный стол или люлька, Trunnion table) вращает заготовку по осям A и C либо B и C. Шпиндель перемещается только по линейным координатам X, Y, Z. Массивная люлька опирается на две боковые стойки станины. Это дает максимальную статическую жесткость в зоне резания. Однако наклон детали создает опрокидывающий момент. Масса заготовки на столах диаметром 350–650 мм ограничена диапазоном 200–500 кг. Превышение массы ведет к упругому прогибу цапф стола и перегрузке прямых приводов Direct Drive.
Схема голова-голова (двухосевая наклонно-поворотная шпиндельная головка) ориентирует инструмент по осям B и C либо A и C. Неподвижный стол станка несет заготовку весом от 3000 до 40000 кг. Данную схему применяют в портальных станках для тяжелого машиностроения. На них фрезеруют авиационные лонжероны, панели крыла и крупные штампы. Но консольный вылет вилки головки снижает динамическую жесткость шпинделя. При черновом резании стали оператор снижает глубину резания для гашения вибраций.
Портальные станки с ЧПУ
Весь раздел →
Портальный сверлильный станок с ЧПУ 2PS 2016

Портальная машина термической резки с ЧПУ серии SG

Портальный сверлильный станок с ЧПУ 2PS 1020
Схема стол-голова (гибридная компоновка) делит поворотные движения между деталью и шпинделем. Ось B наклоняет корпус фрезерной головки, а ось C вращает круглый стол. Это удобный компромисс для обработки средних и тяжелых корпусных деталей.
| Параметр сравнения | Стол-Стол (Люлька A/C или B/C) | Голова-Голова (Поворотная голова B/C) | Стол-Голова (Гибридная схема B/C) |
|---|---|---|---|
| Размещение поворотных осей | Обе оси интегрированы в поворотный стол | Обе поворотные оси размещены в шпиндельном узле | Наклон шпинделя (B), вращение стола (C) |
| Предельная масса заготовки | 150–600 кг | 3000–35000 кг | 600–3000 кг |
| Динамическая жесткость СПИД | Максимальная благодаря симметричной опоре люльки | Снижена из-за консольного плеча вилки головки | Высокая при сбалансированном распределении масс |
| Основная сфера применения | Импеллеры, лопатки турбин, медицинские импланты | Авиационные панели, крупные штампы и пресс-формы | Тяжелые корпусные детали, фланцы, арматура |
| Диапазон угловых перемещений | Ось A: от -120° до +30° (или ±110°), ось C: 360° | Ось B: от -110° до +110°, ось C: непрерывное 360° | Ось B: ±100°, стол C: непрерывное 360° |
Технологический регламент 5-осевой обработки: жесткая фиксация поворотных координат гидрозажимами в режиме 3+2 увеличивает стойкость твердосплавного инструмента на 200–350% по сравнению с симультанным резанием длинными фрезами.
Позиционная обработка 3+2: жесткая блокировка поворотных осей
Большинство корпусных деталей в производстве не требует одновременного движения пяти осей. В режиме 3+2 поворотные координаты станка служат для углового позиционирования детали или шпинделя. Стол или голова разворачиваются на нужный угол. Затем приводы жестко стопорятся гидравлическими зажимами с моментом от 1500 до 5000 Н·м. Фрезерование выполняется тремя стандартными линейными осями X, Y, Z.
Фрезерные станки с ЧПУ
Весь раздел →
Фрезерный станок с ЧПУ MILLMASTER VMM-1050 G3

Фрезерный станок с ЧПУ MILLMASTER VMM-1050 F4

Фрезерный станок с ЧПУ MILLMASTER VMM-845 G3
Главный плюс позиционного режима — высокая жесткость инструментального блока. Наклон стола открывает доступ к глубоким уступам, карманам и наклонным пазам. Наладчик заменяет длинные нежесткие фрезы с вылетом 8D–10D на короткие концевые фрезы с вылетом 2.5D–3D. Величина упругого отжима инструмента y обратно пропорциональна моменту инерции и кубу вылета L:
$$y = \frac{F_p \cdot L^3}{3 \cdot E \cdot I}$$
В этой формуле параметр $F_p$ обозначает радиальную силу резания. Символ $E$ показывает модуль упругости твердого сплава. Значение $I$ выражает момент инерции сечения фрезы. Сокращение вылета инструмента с 90 мм до 30 мм снижает величину упругого отжима в 27 раз. Это исключает дробление кромок. Растет стойкость твердосплавных пластин. Появляется возможность работать с подачами до 5000–8000 мм/мин. Оператор обрабатывает до пяти граней корпусной детали за одну установку. Вспомогательное время на выверку и переустановку заготовки сокращается на 60–70%.
Пошаговый технологический цикл позиционного фрезерования состоит из следующих действий:
Фрезерные станки с ЧПУ
Весь раздел →
Фрезерный станок с ЧПУ MILLMASTER VMM-855S

FPV-30G фрезерный станок с ЧПУ

Фрезерный станок с ЧПУ RS 6090TT
- Поворот стола и наклон шпинделя на заданный пространственный угол плоскости резания.
- Активация гидравлических тормозов поворотных осей с контролем давления в системе.
- Включение наклонной плоскости обработки через машинный цикл трансформации координат.
- Выполнение черновых и чистовых проходов стандартными линейными перемещениями осей X, Y, Z.
- Отвод фрезы в безопасную точку, разжатие гидрозажимов и переход к следующему углу обработки.
Подобрать оборудование под вашу задачу
Непрерывная 5-осевая обработка (Simultaneous 5-Axis)
При изготовлении центробежных колес, шнеков, турбинных лопаток и матриц с поднутрениями позиционной схемы недостаточно. В этих задачах применяется непрерывная 5-осевая обработка (симультанное фрезерование). Все пять приводов перемещаются синхронно в каждом кадре управляющей программы.
Шпиндель непрерывно меняет наклон инструмента относительно вектора нормали к обрабатываемому профилю. Это дает важные преимущества в процессе резания:
- Устранение зон с нулевой скоростью резания: обработка сферическими фрезами идет не центром вершины, где скорость $v_c = 0$ м/мин, а боковой кромкой под углом опережения Lead Angle 10°–15°.
- Фрезерование боковой образующей конических фрез (Flank Milling) по линейчатым поверхностям лопаток, заменяющее сотни строчных проходов одним непрерывным движением.
- Автоматический обход глубоких полостей и карманов с постоянным наклоном оправки в сторону от кромок приспособления и заготовки.
- Снижение шероховатости обработанной поверхности до параметров Ra 0.4–0.8 мкм без применения ручной слесарной полировки.
Функция RTCP: удержание центра вершины инструмента в реальном времени
Без математического ядра ЧПУ программирование непрерывных траекторий было бы невозможным. При повороте люльки или шпинделя на угол $\theta$ вершина фрезы смещается относительно точки контакта по сложной дуге. Функция RTCP (Rotation Tool Center Point) выполняет непрерывный пересчет линейных координат X, Y, Z для компенсации этого смещения.
У ведущих разработчиков систем ЧПУ данная функция имеет фирменные обозначения:
Фрезерные станки с ЧПУ
Весь раздел →
Фрезерный станок с ЧПУ RABBIT SF-6090

Фрезерный станок с ЧПУ EXT SHG 0404

Фрезерный станок с ЧПУ RABBIT SF-3030
- Heidenhain: TCPM (Tool Center Point Management) или команда M128;
- Siemens Sinumerik: TRAORI (Transformation Orientation) и цикл 3D-трансформации Cycle 800;
- Fanuc: RTCP (Rotation Tool Center Point Control, команды G43.4 и G43.5);
- Mitsubishi: SSS-4G / TCP Control.
Интерполятор ЧПУ вычисляет координаты вершины инструмента с высокой частотой цикла от 500 до 2000 Гц. Система связывает координаты станка $M(X,Y,Z)$ и координаты детали $W(X_w, Y_w, Z_w)$ через матрицу поворота $R(\alpha, \beta)$ и геометрический вектор плеча узла $L_{pivot}$:
$$\mathbf{P}_{machine} = \mathbf{R}_{kin} \cdot (\mathbf{P}_{part} + \mathbf{L}_{tool}) + \mathbf{O}_{center}$$
В этом уравнении $\mathbf{P}_{part}$ задает запрограммированную точку контура детали. Вектор $\mathbf{L}_{tool}$ определяет длину и радиус инструмента из таблицы корректоров. Точка $\mathbf{O}_{center}$ фиксирует постоянный центр вращения поворотных осей станка. Благодаря алгоритму RTCP технолог строит в CAM-системе траекторию по контуру детали. Привязка к конкретному вылету оправки в программе не требуется. ЧПУ автоматически двигает линейные оси X, Y, Z и держит стабильную минутную подачу кромки.
Калибровка кинематических центров и симуляция в CAM-системах
Неточность в описании центра вращения стола или поворотной головы в параметрах ЧПУ вызывает ступеньки на детали. Ошибка в 0,015 мм на плече вылета 150 мм превращается в зарез профиля глубиной до 0,04 мм при смене квадранта поворота. Геометрия нарушается.
Для привязки станка используют циклы автоматической калибровки (Heidenhain KinematicsOpt, Siemens Kinematics Measuring). На стол станка ставят эталонную сферу с погрешностью формы менее 0,001 мм. Измерительный 3D-щуп выполняет замеры сферы в разных угловых позициях осей A, B, C. Система ЧПУ находит пространственные координаты центров вращения. Затем ЧПУ обновляет внутренние кинематические таблицы станка.
Второй обязательный шаг — предотвращение аварийных коллизий приводов. В 5-осевом станке рабочая зона плотно заполнена механическими узлами. Столкновение шпинделя с тисками или люлькой на ускоренном ходу G00 со скоростью 30–60 м/мин разрушает дорогой шпиндельный узел и линейные направляющие. Поэтому все управляющие программы проходят обязательную цифровую симуляцию в CAM-системах и верификаторах (Vericut, NCSIMUL, Eureka) с учетом реальной 3D-модели станка, оправки и крепежа.