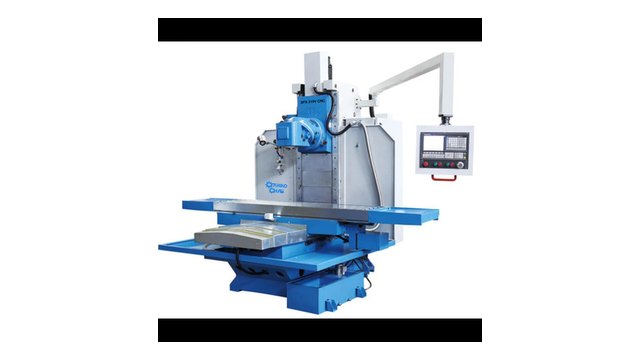
Наладка и проектирование станочных комплексов требуют строгого понимания механических связей. Грамотно составленная кинематическая схема фрезерного станка наглядно отображает передачу мощности от электродвигателей к рабочим органам. По ней инженер определяет передаточные числа, кинематические цепи и силовые потоки. Мы на производстве применяем кинематические схемы для расчета режимов резания, вибродиагностики и юстировки осей с ЧПУ.
В конструкции любого металлорежущего станка заложены две взаимосвязанные функциональные подсистемы. Главный привод сообщает режущей фрезе вращательное движение с требуемой скоростью. Узлы подач смещают деталь относительно инструмента вдоль прямолинейных направляющих. При переходе к многоосевым обрабатывающим центрам кинематические связи усложняются за счет дополнительных поворотных узлов.
Обозначения по ГОСТ 2.770-68 и структура кинематических цепей
Графическое построение кинематики строго стандартизировано. Стандарт ГОСТ 2.770-68 (Обозначения кинематики) задает правила вычерчивания механических, гидравлических и пневматических звеньев. Грамотное обозначение элементов кинематических схем гост исключает двоякое чтение чертежа. Инженер видит типы опор, виды муфт и зубчатых зацеплений без лишних сборочных подробностей. На чертеже наглядно отражаются кинематические цепи передачи мощности от привода к исполнительным органам станка.
На принципиальных схемах мы выделяем четыре функциональные группы элементов:
- Источники движения: асинхронные двигатели, синхронные AC-сервомоторы и моментные двигатели прямого привода.
- Передаточные механизмы: прямозубые и косозубые цилиндрические передачи, планетарные ступени, зубчатые ремни HTD, прецизионные ШВП и червячные делительные пары.
- Соединительные устройства: сильфонные и мембранные муфты, кулачковые муфты с упругой вставкой, электромагнитные фрикционы.
- Опоры и шпиндельные узлы: дуплексные и триплексные радиально-упорные подшипники, шпиндельные оправки стандартов BT, SK, HSK, поворотные планшайбы.
Математическое описание механизма задает уравнение кинематического баланса. Оно связывает частоту вращения входного вала двигателя $n_{дв}$ с итоговой частотой вращения ведомого вала $n_{вых}$. Для цепи из $k$ последовательных передач уравнение имеет вид: $n_{вых} = n_{дв} \cdot u_1 \cdot u_2 \cdot \dots \cdot u_k = n_{дв} \cdot \prod_{j=1}^{k} u_j$. Здесь параметры $u_j$ выражают передаточные отношения отдельных ступеней.
При силовом расчете мы обязательно определяем механический коэффициент полезного действия. Общий КПД кинематической цепи $\eta_{общ}$ равен произведению КПД всех промежуточных передач, муфт и подшипников: $\eta_{общ} = \eta_1 \cdot \eta_2 \cdot \dots \cdot \eta_k$. В длинных зубчатых цепях суммарные потери мощности на трение достигают 15–20%. И поэтому в современных обрабатывающих центрах конструкторы исключают промежуточные передачи, внедряя прямой привод.
Цепь главного движения: от коробок ZF до мотор-шпинделей
Главным движением фрезерного станка является вращение шпиндельного вала с фрезой. Надежная кинематическая цепь главного движения фрезерного станка обязана развивать высокий крутящий момент на низких оборотах для черновой обработки и обеспечивать высокие скорости при чистовом скоростном резании. В современном оборудовании применяются четыре основные компоновки шпиндельного привода: редукторная, зубчато-ременная, прямой привод и мотор-шпиндель. Каждая схема адаптирована под свой тип технологических нагрузок.
Первая компоновка использует двухступенчатые планетарные коробки скоростей, например ZF Duoplan 2K. Редуктор монтируется между двигателем и шпиндельной бабкой. На понижающей ступени расчетное передаточное отношение коробки скоростей чпу составляет $i = 4:1$. За счет этого крутящий момент на шпинделе возрастает до 800–1500 Н·м в интервале 50–1500 об/мин. Такой режим идеален для силовой обработки поковок из стали 40Х и чугуна СЧ20. На прямой ступени $i = 1:1$ шпиндель разгоняется до 6000–8000 об/мин.
Вторая компоновка строится на базе зубчато-ременных передач с ремнями HTD или Gates Poly Chain GT Carbon. Передаточное отношение ременного привода составляет $1:1$ либо $1:1.5$. Зубчатый ремень отлично демпфирует ударные нагрузки от прерывистого резания. А также ремень изолирует шпиндельный подшипниковый узел от тепловыделения электромотора. Предельная частота вращения шпинделя здесь достигает 10000–12000 об/мин.
Третья компоновка представляет собой прямой привод Direct Drive. Вал двигателя сопряжен с хвостовиком шпинделя через безлюфтовую сильфонную или дисковую муфту. Крутильная жесткость муфты превышает $120000$ Н·м/рад. Конструкция свободна от радиальных нагрузок, характерных для натяжения ремня. Шпиндель плавно работает на скоростях до 15000 об/мин с минимальным динамическим дисбалансом.
Четвертая компоновка использует встроенные мотор-шпиндели (электрошпиндели). Ротор синхронного мотора закреплен прямо на шпиндельном валу, а статор размещен в охлаждающей рубашке гильзы. В узле нет муфт, шестерен и ремней. Векторный частотный инвертор плавно регулирует частоту в диапазоне 18000–60000 об/мин. Мотор-шпиндели сбалансированы по классу G 0.4 по стандарту ISO 1940-1. Это делает их незаменимыми для скоростной 3D-обработки алюминия и пресс-форм.
| Тип кинематической цепи главного движения | Диапазон частот вращения, об/мин | Максимальный крутящий момент, Н·м | Динамическая жесткость привода | Область технологического применения |
|---|---|---|---|---|
| Планетарный редуктор (ZF Duoplan 2K, $i = 4:1 / 1:1$) | 40 – 6000 | 800 – 1500 | Максимальная при черновой силовой обработке | Тяжелое фрезерование поковок из легированных сталей и чугуна |
| Зубчато-ременный привод (HTD / Gates Poly Chain) | 100 – 12000 | 150 – 350 | Высокая с отличным гашением крутильных ударов | Универсальная обработка деталей из конструкционных сталей |
| Прямой соосный привод Direct Drive (Inline Spindle) | 200 – 15000 | 80 – 220 | Высокая торсионная жесткость без радиальных сил | Прецизионное изготовление формообразующих деталей штампов |
| Встроенный мотор-шпиндель (Built-in Motor) | 500 – 42000 | 25 – 120 | Минимальная инерция при скоростных проходах | Высокоскоростная обработка (HSM) алюминия, меди и титановых моноколес |
Наш производственный опыт: на ременных приводах натяжение ремня мы проверяем частотомером каждые 500 часов. Ослабление натяжения ремня всего на 10% увеличивает шероховатость Ra с 0.8 до 2.2 мкм из-за микропроскальзывания зубьев.
Подобрать оборудование под вашу задачу
Кинематика привода подач: серводвигатель, муфта, ШВП и линейные моторы
Точность позиционирования инструмента зависит от механических характеристик координатных приводов. В типовом исполнении цепь привода подач швп серводвигатель представляет собой прецизионный механический контур. Высокомоментный синхронный AC-серводвигатель соединяется с ходовым винтом шарико-винтовой передачи через безлюфтовую муфту. Вращение винта преобразуется в поступательное движение каретки, несущей рабочий стол или шпиндельную бабку по линейным направляющим качения.
Кинематическая цепь линейной координаты включает шесть ключевых компонентов:
- Синхронный AC-серводвигатель со встроенным абсолютным оптическим энкодером высокого разрешения.
- Безлюфтовая сильфонная муфта, компенсирующая радиальные и угловые несоосности валов до 0.04 мм.
- Фиксированная опора винта на базе радиально-упорных подшипников с углом контакта 60° по схеме «Дуплекс» или «Триплекс».
- Шлифованный ходовой винт ШВП класса точности ISO IT3 (C3) с предварительно натянутой двухконтурной гайкой.
- Плавающая опора противоположного конца винта на радиальном подшипнике для компенсации температурных расширений.
- Каретки роликовых линейных направляющих, несущие рабочий стол или шпиндельную бабку.
Линейное перемещение рабочего органа $S$ (мм) и минутная скорость подачи $V_f$ (мм/мин) рассчитываются по формулам:
$$S = rac{\phi_{дв}}{360^\circ} \cdot rac{1}{i} \cdot P_h$$
$$V_f = n_{дв} \cdot rac{1}{i} \cdot P_h$$
В этих формулах угол поворота ротора мотора обозначен как $\phi_{дв}$. Величина $i$ задает передаточное отношение (при прямом соединении $i = 1$). Параметр $P_h$ выражает шаг резьбы ходового винта ШВП (обычно 5, 10, 16 или 20 мм). При прямом сопряжении двигателя с винтом с шагом $P_h = 10$ мм один оборот вала перемещает каретку на 10 мм. А 24-битный датчик обратной связи обеспечивает дискретность перемещения до 0.0006 мкм.
Однако контакт шариков с дорожками качения ограничивает ускорение каретки на уровне 0.8–1.2 g. Поэтому для сверхскоростной динамики мы применяем линейные синхронные двигатели. В линейном приводе подвижная каретка несет электромагнитный форсер, а станина станка оснащена магнитной дорожкой NdFeB. Механическая передача полностью отсутствует. Линейный привод развивает ускорение до 3.0 g ($30 ext{ м/с}^2$) и скорость холостых ходов до 120 м/мин с контролем позиции по оптической линейке.
Кинематические схемы 5-осевых станков: компоновки и функция RTCP
Фрезерование турбинных лопаток, шнеков и импеллеров требует одновременного управления пятью координатами. В станках этого типа кинематика 5 осевого станка с чпу включает три линейные оси X, Y, Z и две поворотные оси. Поворотные оси обозначаются как A (вокруг оси X), B (вокруг оси Y) и C (вокруг оси Z). Станкостроители разделяют пятиосевые обрабатывающие центры на три базовые кинематические компоновки: стол-стол, голова-стол и голова-голова.
Первая компоновка — схема Table-Table (наклонно-поворотная люлька Cradle Trunnion, оси A/C или B/C). Обе поворотные оси размещены на рабочем столе станка. Проверенная схема поворотного стола наклонной оси чпу опирается на две жесткие тумбы станины. Это дает высочайшую жесткость всей технологической системы СПИД. Схема люльки оптимальна для обработки заготовок весом до 400–800 кг. При этом шпиндельный узел перемещается только линейно, сохраняя неизменный вылет инструмента.
Вторая компоновка — схема Head-Table (поворотная шпиндельная голова B + поворотный стол C). В этой гибридной архитектуре ось B наклоняет шпиндель на угол $\pm 100^\circ$, а планшайба на столе вращает заготовку по оси C на 360°. Такая кинематика удобна для обработки средних корпусных деталей весом до 1500–3000 кг.
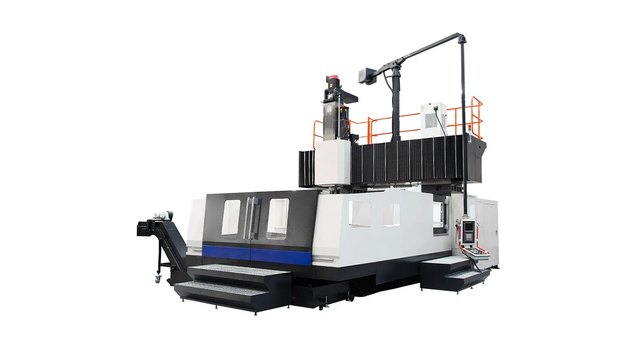
Третья компоновка — схема Head-Head (двухосевая вилочная головка A/B или B/C). Обе поворотные координаты вынесены в шпиндельную головку портала. Заготовка неподвижно закреплена на массивном стационарном столе. Вес детали на столе может превышать 30–50 тонн. Кинематику Head-Head выбирают для портальных станков при фрезеровании крупных штампов, пресс-форм и авиационных лонжеронов.
Портальные станки с ЧПУ
Весь раздел →
Портальный сверлильный станок с ЧПУ 2PS 2016

Портальная машина термической резки с ЧПУ серии SG

Портальный сверлильный станок с ЧПУ 2PS 1020
| Кинематическая компоновка 5-осевого центра | Размещение поворотных осей | Предельная масса заготовки, кг | Преимущества кинематической схемы | Особенности и ограничения |
|---|---|---|---|---|
| Table-Table (Наклонно-поворотная люлька Trunnion) | Оси A/C или B/C на рабочем столе | 150 – 800 | Максимальная статическая жесткость, постоянный вылет фрезы | Ограничение по габаритам заготовки, опрокидывающий момент |
| Head-Table (Гибридная схема: голова + стол) | Ось B в шпинделе, ось C на столе | 800 – 3500 | Универсальность, возможность обработки длинных деталей | Асимметричная нагрузка на поворотную ось B при торцевом фрезеровании |
| Head-Head (Двухосевая вилочная шпиндельная голова) | Оси A/B или B/C в шпиндельном узле | 3000 – 50000 | Неподвижный рабочий стол для сверхтяжелых деталей | Снижение жесткости шпинделя из-за консольного вылета вилки |
При пятиосевом непрерывном фрезеровании поворот стола или головы смещает вершину фрезы относительно детали. Для автоматической компенсации этого смещения используется алгоритм RTCP (Rotational Tool Center Point у Heidenhain, TRAORI у Siemens, TCPC у Fanuc). Функция RTCP в реальном времени корректирует координаты осей X, Y, Z. Программист CAM задает траекторию движения вершины фрезы по контуру детали без привязки к поворотным центрам станка.
Расчет передаточных чисел, кинематического баланса и диапазона регулирования
При проектировании кинематического привода и технологической наладке мы определяем диапазон регулирования частоты вращения шпинделя $R_n$. Этот фундаментальный кинематический параметр связывает предельную частоту $n_{max}$ и минимальную частоту $n_{min}$ станка: $R_n = n_{max} / n_{min} = \phi^{z-1}$. Величина $\phi$ задает знаменатель геометрического ряда частот по ГОСТ 18097-93, а $z$ выражает число ступеней. Знание этих зависимостей позволяет инженеру безошибочно рассчитывать режимы резания и подбирать передаточные числа.
В стандарте ГОСТ 18097-93 приняты нормализованные значения знаменателя ряда: 1.06, 1.12, 1.26, 1.41, 1.58, 2.0. Сам знаменатель геометрического ряда вычисляется по корню: $\phi = \sqrt[z-1]{R_n}$. А передаточное число $u$ для зубчатой или ременной ступени находится через отношение зубьев $z_1, z_2$ или диаметров шкивов $d_1, d_2$: $u = z_1 / z_2 = d_1 / d_2 = n_2 / n_1$.
Рассмотрим практический пример расчета кинематических параметров для обработки детали из стали 40Х (твердость 210 HB). Станок оснащен двигателем мощностью $P = 15$ кВт ($n_{ном} = 1500$ об/мин), двухступенчатым редуктором ZF ($i_1 = 4.0$, $i_2 = 1.0$) и приводом подач с ШВП с шагом $P_h = 10$ мм.
Технологический маршрут включает два этапа фрезерования:
- Черновое торцевое фрезерование: фреза $D = 80$ мм (6 пластин), скорость резания $V_c = 140$ м/мин. Частота вращения шпинделя:$$n_{шп} = rac{1000 \cdot V_c}{\pi \cdot D} = rac{1000 \cdot 140}{3.1416 \cdot 80} pprox 557 ext{ об/мин}$$ЧПУ активирует ступень $i = 4:1$. Двигатель работает на частоте $n_{дв} = 557 \cdot 4 = 2228$ об/мин с полным сохранением крутящего момента. При подаче $f_z = 0.15$ мм/зуб минутная подача стола равна $V_f = 557 \cdot 6 \cdot 0.15 = 501.3$ мм/мин. Обороты сервомотора подачи составляют $n_{под} = 501.3 / 10 pprox 50.1$ об/мин.
- Чистовая контурная обработка: монолитная фреза $D = 12$ мм (4 зуба), скорость резания $V_c = 220$ м/мин. Частота вращения шпинделя:$$n_{шп} = rac{1000 \cdot 220}{3.1416 \cdot 12} pprox 5835 ext{ об/мин}$$ЧПУ переключает редуктор на прямую ступень $i = 1:1$. Двигатель вращается со скоростью 5835 об/мин. При подаче $f_z = 0.06$ мм/зуб скорость подачи составляет $V_f = 5835 \cdot 4 \cdot 0.06 = 1400.4$ мм/мин. Сервопривод оси подачи вращается с частотой $n_{под} = 140.04$ об/мин.
Кинематические погрешности станков с ЧПУ и методы компенсации
Реальные перемещения узлов станка всегда содержат пространственные отклонения от расчетной математической модели. На точность влияют люфты передач, упругие прогибы под нагрузкой и температурные расширения элементов. В современной метрологии металлорежущих станков мы классифицируем погрешности на кинематические, геометрические и температурные. Своевременная диагностика и табличная коррекция этих отклонений в стойке ЧПУ позволяют вернуть оборудованию паспортную точность позиционирования.
К основным видам кинематических погрешностей относятся:
- Мертвый ход (Backlash): осевой люфт в винтовой паре ШВП, муфтах и зубчатых передачах при реверсе направления движения.
- Погрешность шага винта (Pitch Error): неравномерность шага нарезки резьбы по длине ходового винта ШВП.
- Температурное удлинение винта ШВП: нагрев опор и гайки винта до 45 °C вызывает удлинение $\Delta L$. Для винта длиной $L = 1000$ мм при нагреве $\Delta T = 15$ °C удлинение равно: $\Delta L = L \cdot lpha \cdot \Delta T = 1000 \cdot (11.7 \cdot 10^{-6}) \cdot 15 pprox 0.175$ мм. И смещение на 175 мкм недопустимо для прецизионной обработки.
- Геометрические отклонения: радиальные биения шпинделя и неперпендикулярность направляющих осей.
Для устранения этих погрешностей мы проводим лазерную интерферометрию комплексом Renishaw XL-80 по нормам ISO 230-1 и ISO 10791-1. Лазер измеряет отклонения позиционирования по всей длине оси с шагом 15 мм. Данные измерений мы заносим в таблицу ЧПУ как матрицу Pitch Error Compensation.
Система ЧПУ автоматически вносит микрошаговую поправку в контур сервопривода в каждой точке координаты. Также настраивается параметр Backlash Compensation для компенсации мертвого хода при смене направления движения. А в 5-осевых центрах мы применяем измерительные циклы с калибровочной сферой (Heidenhain KinematicsOpt). Это гарантирует пространственную точность станка в пределах $\pm 5$ мкм во всем рабочем объеме.